研究開発成果
年度:2025年度以降
2025年度のNEDOプロに関するもの
遠隔介入可能なフィジカルAIシステムのセーフティ評価技術・実装技術の研究開発
「暮らし」領域の AI 製品・サービス向けの評価シナリオやベンチマークデータセット、評価手法、テスト環境構築技術の開発
山野辺夏樹・インテリジェントシステム研究部門
板寺駿輝、Ixchel Ramirez、Enrique Coronado、植芝俊夫、Jorge Ignacio Molina Daniel・インテリジェントシステム研究部門
概要
課題認識
サービスロボットは今後広く普及することが期待されており、「暮らし」領域におけるAI活用の重要な事例の一つである。サービスロボット自身の安全性に関する標準化は進められてきたが、人による遠隔操作による介入や、その際の環境・人の認識、ロボットの自律性を補助するAI支援技術についての安全性は十分に想定されていない。ロボットの自律性が向上したとしても人による遠隔介入は社会的な観点からも必要とされるため、遠隔操作技術を必須の要素として考える。
研究の狙い
トラブル対応や複雑なタスク実行など、必要な時に適宜人が遠隔操作で介入することが期待される。その際に、AI技術を用いて周囲の環境や人の認識、タスクを実行するうえで想定されるリスクなどについての支援があれば、操作が容易になり、通信環境にも影響されずに効率的に、必要な遠隔操作を実行することが可能になると考えられるが、その観点からの安全性は十分評価されていない。そこで本課題では、人と協働するロボットなどの自律システムに対するAI支援を前提とした遠隔操作介入における安全性の評価基準の策定、実証環境の構築、安全性を考慮した遠隔操作システムの実装技術の開発を行う。
今年度は、想定サービスを選定し、トラブル対応や複雑なタスク実行といった、人の介入が必要となる場面でのリスクを網羅し、対応するAI支援技術ならびにその必要条件をもとに安全性の評価方法を検討する。また今後の評価・技術検証を目的として、対象サービス環境を模したシミュレーションを含む実証環境の構築、ならびに遠隔操作システムのテストプラットフォームの構築を進める。
成果の概要
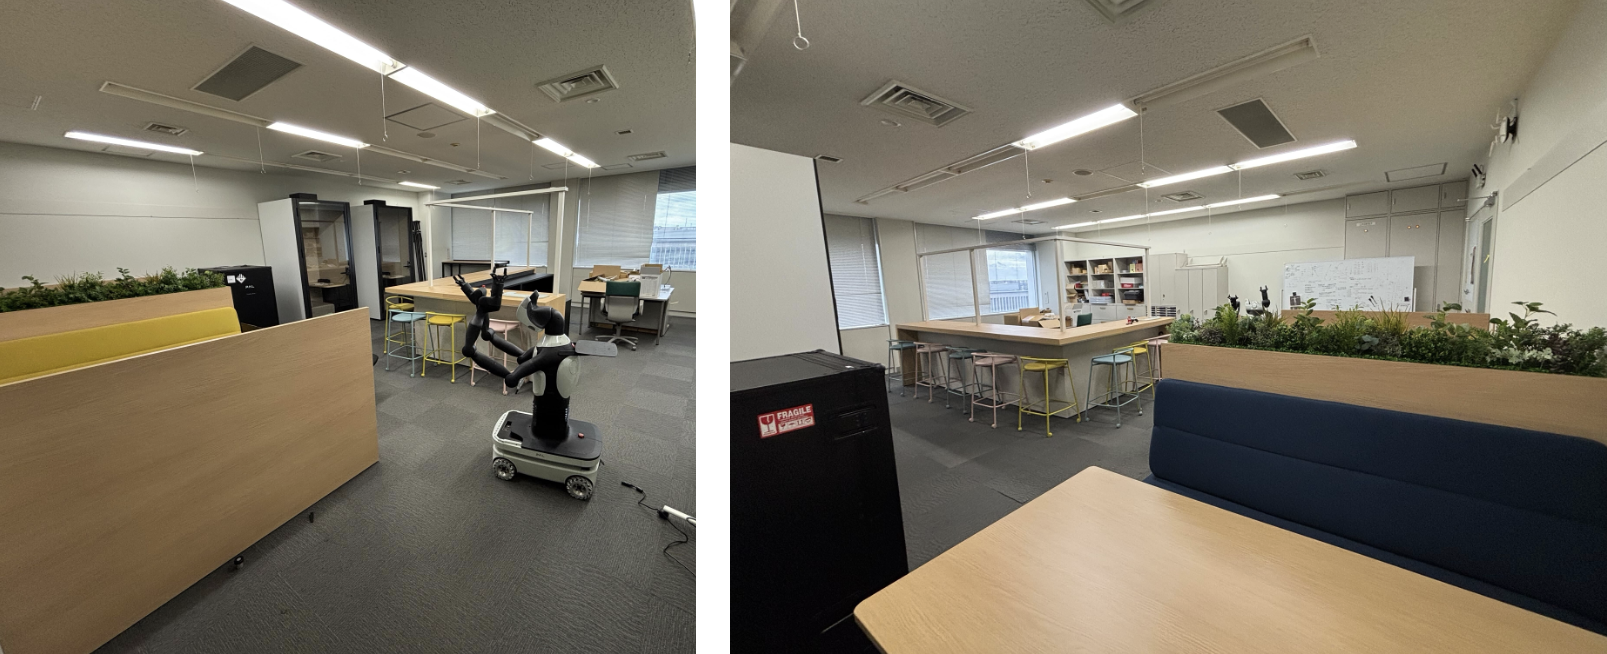
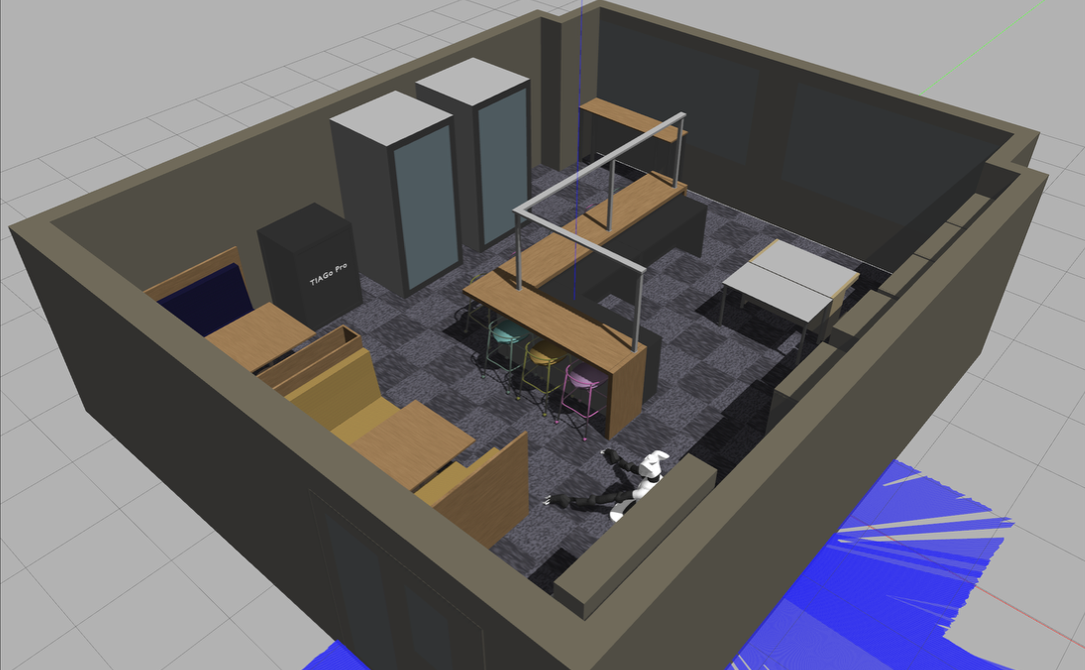
想定サービスを、建物内の配送やレストランでの配膳作業として、人と協働するロボットに対して遠隔介入が必要な場面、そこで必要となるAI支援技術ならびにリスクの洗い出しを行なった。また、遠隔介入技術を実証・評価するためのコワーキングスペースを模した実証環境(フィジカル+シミュレーション環境)、テストプラットフォームとして双腕モバイルマニピュレータの遠隔操作システムを構築した。
成果物
| 名称 | 説明 | 種類 | 提供方法 | 評価観点 |
|---|---|---|---|---|
遠隔介入時のAI支援技術におけるリスクならびにその安全性評価技術に対する調査レポート |
人と協働するロボットに対して遠隔介入が必要な場面と、そこで必要となるAI支援技術ならびにリスクを整理 |
文書 - 技術レポート |
サイト内 |
セキュリティ確保 |
人ロボット協働・遠隔介入の実証環境 |
コワーキングスペースを模した人ロボット協働の実証環境(フィジカルおよびシミュレーション環境)を整備。室内配送ならびにキッチンでの配膳作業などもサービス対象として検証可能 |
実証環境-実環境+仮想環境 |
サイト内(仮想環境) |
セキュリティ確保 |
遠隔操作プラットフォーム |
双腕モバイルロボット(TIAGo Pro)を遠隔操作可能に整備。開発済みの汎⽤遠隔操作ライブラリOpenHRC(https://github.com/OpenHRC/OpenHRC)を活用しており、多様な遠隔操作インタフェースを簡便に接続・利用可能 |
実証環境-その他 |
未定 |
セキュリティ確保 |