
研究開発成果
年度:2025年度以降
2025年度のNEDOプロに関するもの
人間拡張AIシステムのセーフティ評価技術・実装技術の研究開発
「暮らし」領域の AI 製品・サービス向けの評価シナリオやベンチマークデータセット、評価手法、テスト環境構築技術の開発
概要
課題認識
AI技術の信頼性には本質的な限界があり、機能安全システムが要求する信頼性水準との間には大きな隔たりがある。 このことは、人間と協調して動作するロボットシステムの開発における根本的課題であり、とりわけ介護用途のように 人体へ直接接触するロボット制御へAIを適用する場合、安全確保を著しく難しくしている。
研究の狙い
AIの誤判定や不確実性を前提としても、ユーザーの意思介入によりロボット動作を高信頼に抑制・遮断・巻き戻しできる 制御フレームワークを構築し、人接触を伴う動作を安全に実現することを目標とした。 FY25(2026年3月)の目標は、移乗リフトおよびロボットアームを対象に、意思介入インタフェースと高信頼伝達系を備えた 実験システムを構築し、AIベースの人体認識に基づく制御計画へ介入可能であることを実験室レベルで実証するもの。 今後は、安全性向上効果を定量評価し、身体接触型人間拡張AIシステムに適用可能な安全設計・評価指針へ整理する。 対人接触ロボットシステムであってもAIの不確実性を直接危険動作に結びつけない構成が可能となり、 従来は困難だった介護用途などへのAI活用の実現性が高まる。 ここでは、既存研究が接触回避やAI性能向上に依存していたのに対し、本研究はAIの限界を前提に、多層化安全技術と ユーザー意思介入によってシステム全体の安全を確保する点に特徴がある。
成果の概要
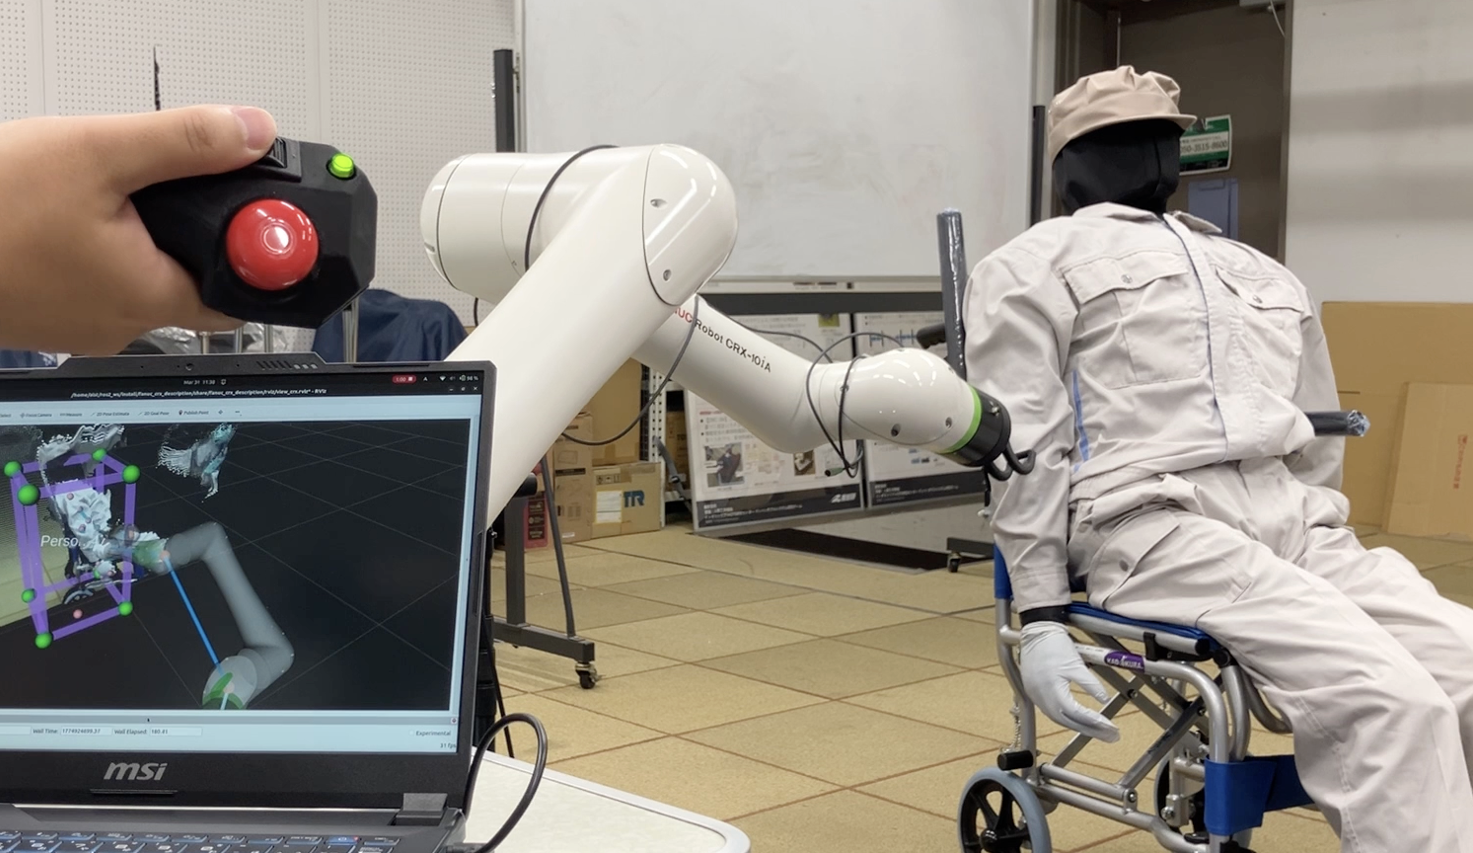
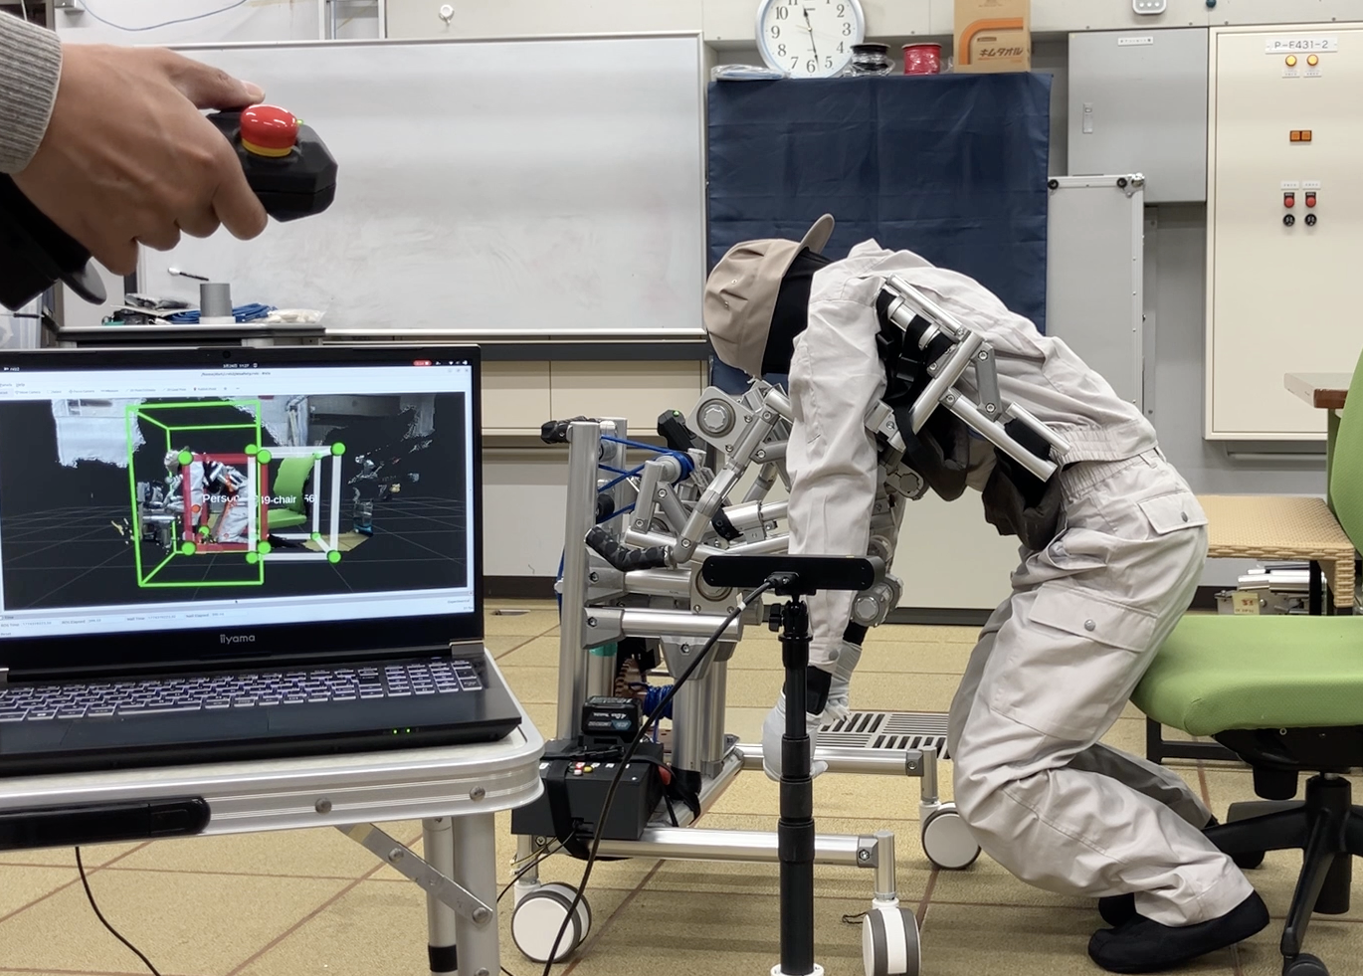
意思介入インタフェースを備えた実験システムを構築した。対象はロボットアームおよび介護リフトの2種類であり、 いずれもAIベースの人体検知結果に基づいて動作を制御する構成とした。これにより、 AIを用いた人接触動作の制御系に対して、ユーザーの意思を介在させる基本的な実験環境を整備した。
成果の概要
移乗リフトの昇降判断。スロットルによる介入
アームの動作判断。スロットルによる介入
成果物
| 名称 | 説明 | 種類 | 提供方法 | 評価観点 |
|---|---|---|---|---|
| 意思介入型人接触AIロボット実験システム | 人間拡張AIロボットにおいて、AIベースの人体検知に基づく動作制御と、ユーザーの意思介入による動作抑制・遮断を組み合わせて検証できる実験システム。ロボットアームおよび介護リフトを対象として構築しており、人接触を伴うロボット動作に対する多層化安全技術の有効性評価に用いることができる。AIの判断をそのまま実行に結びつけるのではなく、利用者本人の意思を安全側に反映する設計の検証、介入インタフェースの評価、安全設計指針の検討などに活用可能である。 | 実証環境-環境内でのAIの利用シナリオ | 未定 | ハイリスク利用への対処 |